Mostrando las entradas con la etiqueta ASK. Mostrar todas las entradas

domingo, 1 de septiembre de 2024

Revision: Modeling of Capacitive Resonant Wireless

Un sistema WPT de acoplamiento capacitivo resonante (RCC) para implantes cerebrales logra una eficiencia de 24,2\% para acoplamiento capacitivo y 42,21\% para acoplamiento capacitivo resonante. Usa un amplificador de potencia de clase E para generar energia, transmisión mediante placas capacitivas, resonancia y modulación de datos mediante ASK usa transistores como el BC547, Opera a 6,78 MHz con una potencia de 5 W , medido por un DSO de dos canales Keysight. Integra la plataforma IoT ThingSpeak con el controlador SP-12E Development KG164.


El diseño de sistemas de Transferencia de Energía Inalámbrica (WPT), en el contexto de aplicaciones biomédicas, aporta mejoras significativas en la eficiencia de transferencia de energía a dispositivos implantables, como sensores intracraneales. El sistema propuesto utiliza una estructura de acoplamiento capacitivo resonante (RCC) con una capa intermedia (RCCI), optimizando la tasa de absorción específica (SAR) y minimizando las pérdidas de energía por los tejidos. El sistema funciona en varias fases: generación de energía a través de un amplificador de potencia de clase E, transmisión mediante placas capacitivas, resonancia y modulación de datos mediante ASK.

El hardware clave incluye transistores como el BC547, un amplificador de clase E, y el ESP-12E Development KG164, que facilita la integración con la plataforma IoT ThingSpeak para el registro en la nube. Los parámetros logrados incluyen eficiencias de transferencia energética de hasta 42.21% en configuraciones RCCI. En cuanto al diseño, es crucial considerar la seguridad de los tejidos, la capacidad de modulación de datos, y las propiedades electromagnéticas de los materiales involucrados.

La metodología empleada incluye análisis teóricos, modelado por elementos finitos, y pruebas experimentales con simulaciones en tejidos humanos y porcinos. Los resultados demostraron que la configuración RCCI es la más eficiente, pero su implementación se limita a distancias cortas, lo que la hace adecuada principalmente para aplicaciones médicas. Los conceptos teóricos incluyen acoplamiento resonante, modulación ASK, y eficiencia de transferencia de energía. El sistema está destinado a dispositivos biomédicos implantables, siendo su principal aplicación la monitorización intracraneal.

propone un enfoque de acoplamiento capacitivo resonante (RCC) 

 Se realizan simulaciones de elementos finitos para estimar la distribución del campo eléctrico, la variación de la temperatura y la variación de la SAR en el tejido de la cabeza humana

Mension de diferentes técnicas: transferencia de potencia ultrasónica, el método termoiónico, el acoplamiento resonante inductivo (IRC) y el acoplamiento capacitivo 

En enlace capacitivo para transferir datos

Aporte

comparativa de enfoques CC, RCC y RCC con placa intermedia (RCCI), respectivamente.
para eliminar el uso de la antena para la transferencia de datos, se utilizan las mismas placas capacitivas y se prueban con la técnica de modulación por desplazamiento de fase de amplitud (ASK) para la comunicación de enlace ascendente. 
Con base en la simulación observada y los resultados experimentales, el método propuesto puede proporcionar una solución alternativa para la transferencia inalámbrica de energía y datos a implantes profundos como el sensor ICP con la fácil interconexión de IoT.

Teoria

 Los sensores implantables neuronales requieren una técnica de transferencia de energía inalámbrica sostenible e inocua para su funcionamiento durante toda su vida útil. 

El método de transferencia de energía acoplado capacitivamente (CC) ha demostrado inducir una interferencia electromagnética mínima en comparación con la transferencia de energía resonante inductiva.

 Sin embargo, el método CC sufre la limitación de una baja eficiencia de transferencia de energía (PTE) y solo es adecuado para aplicaciones de transferencia de energía a corta distancia.

nvestiga con la capacitancia de placa intermedia adicional entre el transmisor (Tx) y el receptor (Rx). Se llevan a cabo estudios analíticos y experimentales para la aplicación del sensor de presión intracraneal (ICP) y 

Uso

para la transferencia de energía inalámbrica a implantes cerebrales

En las prácticas de monitoreo de la salud física, los implantes profundos requieren una PTE alta con una interferencia electromagnética mínima.

Los dispositivos biomédicos MPLANTABLES 

Funcionamiento

Diagrama de bloques funcional del sistema RCC con transferencia de datos


Los datos medidos deben transmitirse al mundo externo para el monitoreo y análisis remotos. Sin embargo, las restricciones de tamaño y seguridad limitan la interfaz directa del módulo de comunicación de datos con los implantes. 

El sistema propuesto también está integrado con el módulo de Internet de las cosas (IoT) para la monitorización remota y los análisis de la salud del paciente.

Parámetros

La unidad fuente consta de un amplificador de potencia de clase E de alta frecuencia, un circuito resonante y una capacitancia del lado del transmisor (Tx). El amplificador de potencia de clase E se utiliza para proporcionar suministro de alta frecuencia al lado del transmisor con una eficiencia superior al 90% para una frecuencia de funcionamiento de unos pocos kilohercios a unos pocos megahercios

. Además, para mejorar aún más la PTE, el modelo propuesto se ise obtiene una PTE de 24,2%, 34,14% y 42,21% para los enfoques CC, RCC y RCC con placa intermedia (RCCI), respectivamente.

Se ha investigado el modelado y análisis de los métodos CC, RCC y RCCI para la alimentación inalámbrica del sensor ICP.

 El método RCC/RCCI propuesto proporciona una mejor PTE con una distorsión mínima del campo eléctrico en el tejido.

.Las investigaciones experimentales se llevan a cabo bajo un nivel de presión de 10 mmHg y una temperatura de 37,0 °C, 

 la frecuencia de operación del sistema debe estar entre 1 y 20 MHz para cumplir con la normativa de seguridad humana


Configuración de medición del sistema CC con tejido de cerdo.

Bibliografia

R. Narayanamoorthi, “Modeling of Capacitive Resonant Wireless Power and Data Transfer to Deep Biomedical Implants,” IEEE Trans Compon Packaging Manuf Technol, vol. 9, no. 7, pp. 1253–1263, Jul. 2019, doi: 10.1109/TCPMT.2019.2922046.

lunes, 26 de agosto de 2024

Revision: Wireless power transfer system for battery-less sensor nodes

 presenta el diseño y la implementación de un sistema inalámbrico de transferencia de energía e información totalmente integrado, que opera a 24 GHz y permite nodos de sensores sin batería

 MPT: Requiere un generador de microondas y una rectena para la recepción [1] 

Usos mensionados

aplicaciones emergentes en diferentes dominios, como la robótica de infraestructura, los dispositivos de Internet de las cosas (IoT), y redes de sensores , vehículos aéreos no tripulados (UAV), robots de inspección de tuberías de infraestructura y pequeños nodos de sensores sin batería 

Teoria

Frecuencias altas, menor tamaño de antena, Seguridad
24 Ghz para que no interfiera , mayor propagación y pérdidas atmosféricas, así como componentes semiconductores menos eficientes, compensar por  aumento proporcional en la directividad y la ganancia de las antena, huella de circuito reducida

Parámetros

 opera a 24 GHz 
modulación de retrodispersión a 868 MHz. para comunicar datos de forma inalámbrica,
 Los circuitos rectificadores tienen una eficiencia medida de hasta el 35 %, , un 10% mayor a trabajos pasados
 el duplicador de voltaje proporciona una eficiencia de rectificación máxima del 36% o 22% con el diodo MA4E2054A o SMS7621, respectivamente, para una resistencia de carga de 400 CC y una potencia de entrada de 12,5 dBm. 
. Se logró una potencia de salida de CC máxima de 0,51 mW para una potencia de transmisión de RF de 20 dBm (100 mW) a la distancia especificada de 0,15 m
del PTX de 20 dBm y el GRX de 13,8 dBi, la ganancia de la antena de bocina (GTX ) es de 17,1 dBi según su hoja de datos

Para el rectificador independiente, se observó un voltaje CC de salida máximo de 2,5 V con una eficiencia de conversión RF-DC del 35 % con una resistencia de carga de 200 y una potencia de entrada de 16 dBm a 24 GHz, lo que supone una mejora significativa con respecto a la última tecnología. La matriz MPA 4×4 tuvo una ganancia medida de 13,8 dBi y una buena pérdida de retorno en la frecuencia de interés.

las eficiencias de rectificación máximas obtenidas experimentalmente, 35% a 18 dBm de potencia de entrada para  rectificador en derivación, y 30% a 16 dBm de potencia de entrada para versión con doble voltaje,
La velocidad de datos alcanzada con esta configuración fue de 2400 bps

Materiales usados

 Los circuitos rectificadores utilizan diodos Schottky disponibles comercialmente para convertir la potencia de RF a CC
Super Capacitores
eysight N5247A PNA-X con calibración de carga corta
generador de señales Keysight E8267D configurado a 24 GHz

El módulo bladeRF se utiliza para generar una señal de onda continua (CW) a 868 MHz, con una potencia de salida de 14 dBm, 
n conectores Southwest Microwave de precisión de 2,4 mm
módulo de administración de energía (Texas Instruments BQ25570)
capacitor de 4,7 mF para almacenar la energía CC
 un módulo de radio definida por software (SDR) Nuand BladeRF

, la modulación de retrodispersión es impulsada por los paquetes de datos de carga útil generados por una unidad de microcontrolador (MCU) de potencia ultrabaja, como Texas Instruments MSP430 o un ST Microelectronics ARM M0+

Estructura 

El sistema consta de una fuente de alimentación de RF, un conjunto de antenas receptoras, un rectificador y un nodo sensor sin batería que se comunica mediante modulación de retrodispersión a 868 MHz.
Se diseñó un arreglo de antenas de parche microstrip (MPA) de 4×4, para recibir la potencia de RF y transferirla al circuito rectificador  
 Se diseñó una combinación de red de alimentación corporativa y en serie para conectar los parches. Se utilizó material de sustrato Rogers 3003 con un espesor de 0,51 mm, r = 3,0 y tangente de pérdida tan δ = 0,001
Conjunto plano de MPA 4 × 4, a). Diseño de matriz con dimensiones L1=L4=3,5 mm, L2=L3=4 mm, d1=d2=6 mm, S1=13,4 mm, S2=7,5 mm, S3=2,7 mm, S4=8,55 mm, b). Matriz fabricada.
Circuitos rectificadores fabricados a) duplicador de voltaje, b) derivación.

Configuración de medición para TIP a un nodo sensor sin batería, que contiene todos los componentes del sistema. El nodo del sensor está delineado ya que la figura ha sido editada para que sea más compacta

(i) el rectificador propuesto en configuración en derivación con un conjunto de antenas de parche de microcinta planas de 4 × 4, como se ilustra en la Fig. 13; 
(ii) módulo de administración de energía (Texas Instruments BQ25570), que utiliza un capacitor de 4,7 mF para almacenar la energía CC;
 (iii) un nodo sensor que utiliza un microcontrolador de baja potencia para implementar comunicación de retrodispersión a 868 MHz; y 
(iv) un módulo de radio definida por software (SDR) Nuand BladeRF que actúa como receptor de los datos del nodo sensor.
Muestra de rectina fabricada


Consiste en una fuente de RF que transmite potencia al nodo a 24 GHz para proporcionar suficiente energía para que se active y tome una única medición. De esta manera, se puede eliminar la necesidad de baterías


Funcionamiento

  utilizar un elemento de almacenamiento de energía físicamente pequeño, por ejemplo, un supercondensador, que se puede cargar mediante transferencia de energía inalámbrica a

El sensor sin batería transmitió datos a una estación base realizada como un flujo de radio GNU que se ejecuta en un módulo de radio definido por software bladeRF. para permitir el funcionamiento y la comunicación inalámbrica a una distancia de 0,15 metros.

modulación por desplazamiento de amplitud (ASK), con el 0 binario asociado con una reflexión alta y el 1 binario con una reflexión baja


Ojo


Ver regulaciones del pais

Bibliografia

[1] B. T. Malik, V. Doychinov, A. M. Hayajneh, S. A. R. Zaidi, I. D. Robertson, and N. Somjit, “Wireless power transfer system for battery-less sensor nodes,” IEEE Access, vol. 8, pp. 95878–95887, 2020, doi: 10.1109/ACCESS.2020.2995783.

viernes, 16 de agosto de 2024

Revision: Wireless Power and Data Transmission System of Submarine Cable-Inspecting Robot Fish and Its Time-Sharing Multiplexing Method

Propone una topología de sistema híbrido con función de carga inalámbrica unidireccional y función de comunicación de datos bidireccional para el problema de reabastecimiento de energía eléctrica y transmisión de datos que enfrentan los peces robot.

propone una topología compuesta de transmisión inalámbrica de energía y datos basada en tecnología de resonancia de acoplamiento magnético para el problema de carga inalámbrica y transmisión de datos del pez robot de inspección de cables submarinos

 se estudian las características del sistema de esta topología compuesta que funciona en tres modos.

se propone el método de multiplexación de tiempo compartido para la transmisión inalámbrica de energía y señales y su estrategia de cambio de modo , que resuelve el problema de la carga y comunicación inalámbrica submarina del pez robot de inspección de cables submarinos. 

Empieza contando de la necesidad de energia para los barcos.

Usos de los peces robot

 En el modo de transmisión de energía, la carga inalámbrica de alta eficiencia se realiza utilizando las características de transmisión de una red resonante de tipo serie-serie (SS).


 En el modo de detección de alineación y comunicación de apretón de manos, el reconocimiento de la distancia de la plataforma de carga y la transmisión de la señal de apretón de manos se implementan a través de una red resonante de tipo serie-paralelo (SP) basada en el método de modulación ASK (modificación por desplazamiento de amplitud). 


. En el modo de transmisión de datos de alta velocidad, la transmisión inversa (secundaria a primaria) de alta velocidad de los datos de inspección se logra a través de una red resonante de tipo SP basada en el método de modulación OFDM (multiplexación por división de frecuencia ortogonal).


Los tres modos comparten las mismas bobinas acopladas a través de una red resonante reconfigurable

Diagrama de estructura del sistema de transmisión de datos y energía en tiempo compartido

Funcionamiento

Se acopla a la plataforma de carga inalámbrica submarina y transmisión de datos después de la inspección del pez robot. La plataforma identifica la carga por la magnitud de la corriente de la bobina resonante y envía un comando de apretón de manos después de identificar la carga. El pez robot responde al comando y envía información sobre el estado de la batería a la plataforma. Después de que la plataforma y el pez robot se dan la mano con éxito, la plataforma los carga de forma inalámbrica y el pez robot transmite los datos de inspección al centro de monitoreo en la orilla a través de la plataforma después de que se completa la carga.

Se propone la estructura del sistema de transmisión por división de tiempo de energía y señal, 

La topología principal consta de un convertidor BUCK, un inversor de puente completo, una red resonante reconfigurable acoplada, un rectificador y la carga. 

El convertidor BUCK regula la potencia transferida ajustando el voltaje de entrada del inversor.

El inversor convierte el voltaje de CC en voltaje de CA de onda cuadrada de alta frecuencia y estimula la transmisión de energía inalámbrica a través de la red resonante acoplada. 

Luego, el rectificador convierte el voltaje de CA inducido en voltaje de CA y lo emite para alimentar la carga.

 La red resonante reconfigurable acoplada consta de una red de tipo serie-serie (SS) para transferencia de potencia (etiquetada con las líneas rojas en la Figura ), 

una red de tipo serie-paralelo (SP) para detección de distancia y comunicación mediante protocolo de enlace (etiquetada con las líneas verdes en la Figura 2), 

una red de tipo SP para transmisión de señales de alta velocidad (etiquetada con las líneas azules en la Figura 2), y las tres redes se pueden configurar mediante los conmutadores S5 y S6.

Tipo SS apagando S5 y S6. La potencia de carga de la batería se regula ajustando el ciclo de trabajo del interruptor de enlace BUCK Sa

 La frecuencia de conmutación del enlace inversor de puente completo es la misma que la frecuencia resonante f 0 de la red resonante SS, lo que puede reducir las pérdidas de conmutación y reducir la EMI (interferencia electromagnética) en el modo de operación de conmutación suave de el inversor conmuta.


modo 2 es un modo de detección de alineación y comunicación de apretón de manos, que consiste en completar la transmisión y recepción de la señal de apretón de manos desde la plataforma de carga al pez robot, y el pez robot calcula la distancia a la plataforma reconociendo la intensidad de la señal.

La red resonante reconfigurable se configura como tipo SP apagando S5 y encendiendo S6. 

Este modo utiliza modulación ASK (modificación por desplazamiento de amplitud) para transmitir datos. La transmisión de señal de primario a secundario modula la señal digital con la frecuencia de control del puente inversor f 1 (f 1>>f 0), porque la frecuencia de control del puente inversor es mucho mayor que la frecuencia de conmutación suave resonante f 0 del red resonante, el sistema opera en un estado no resonante. Por lo tanto, la potencia de transmisión se reduce considerablemente con una impedancia de bucle grande y se logra una transmisión de datos de baja potencia.

 Debido a que la frecuencia de resonancia (f 0) del canal de transmisión de energía del lado secundario es mucho menor que la frecuencia de modulación primaria (f 1), el voltaje de captación no podrá cargar la batería después de la rectificación y el filtrado, por lo que el circuito resonante en serie es en estado abierto y no consume energía. 

Cuando el interruptor S6 del módulo receptor de señal está cerrado, el condensador C2 y la inductancia Ls de la bobina captadora constituyen un circuito resonante paralelo, cuya frecuencia es cercana a f 1, de modo que se puede captar una tensión de señal alta.

 Durante el proceso en el que el pez robot se acerca a la plataforma de carga, la amplitud de la señal captada aumenta gradualmente y el pez robot puede determinar la distancia de desplazamiento a la plataforma en función de la amplitud de la señal captada. Cuando la amplitud de la señal captada alcanza el valor máximo, indica que el pez robot está directamente encima de la plataforma de carga, y luego se puede controlar que el pez robot se estacione en ese punto. Al mismo tiempo, el circuito de demodulación de señal puede demodular el voltaje para demodular la señal de protocolo de enlace enviada por la plataforma de carga. 

El pez robot puede transmitir una señal de retroalimentación a la plataforma controlando que el interruptor S6 esté encendido o apagado, y la plataforma demodula la señal de apretón de manos de la envolvente de la corriente de salida

El modo 3 es un modo de transmisión de señal de alta velocidad, que consiste en completar la transmisión de datos de inspección desde el pez robot a la plataforma de carga. La red resonante reconfigurable se configura como tipo SP activando S5 y apagando S6. Debido a que la cantidad de datos de inspección es grande, está diseñado como un canal de transmisión de señales de alta velocidad basado en el modo OFDM (multiplexación por división de frecuencia ortogonal). Los datos a transmitir se cargan en la red de transmisión resonante tipo SP compuesta por LS, C3, LP y C1 a través del módulo transmisor de modulación de señal. El lado secundario de la señal demodula los datos de inspección transmitidos a partir de la señal de voltaje de capacitancia de la red de captación tipo P (tipo paralelo)

Como se describió anteriormente, los tres modos de trabajo comparten las mismas bobinas transmisoras y receptoras acopladas Lp y Ls. El sistema funciona entre los tres modos de trabajo a través de un método de multiplexación de tiempo compartido para lograr un estacionamiento preciso, carga inalámbrica de alta eficiencia y transmisión de datos de alta velocidad .  

Las ecuaciones del cirucito resonante

Explicacion mas detallada del funcionamiento de la circuiteria


200 kHz con una ganancia de −37 dB como frecuencia de comunicación


Durante la transmisión de datos, estos se cargan en la red de resonancia SP mediante modulación de alta frecuencia. Para cumplir con los requisitos de transmisión de datos a alta velocidad, la banda de comunicación de OFDM se selecciona en la banda de frecuencia de 2 a 30 MHz. La frecuencia de resonancia se establece en 10 MHz y la curva de respuesta de frecuencia del canal de transmisión de datos inverso es como se muestra en la Figura


En espera, se ajusta la carga por puente inversor en modulación AFK esperando que el robot responda


De acuerdo con el método de diseño de parámetros propuesto en [19][20]. El rendimiento de transmisión de energía y datos y varios indicadores del sistema se verifican además mediante experimentos.

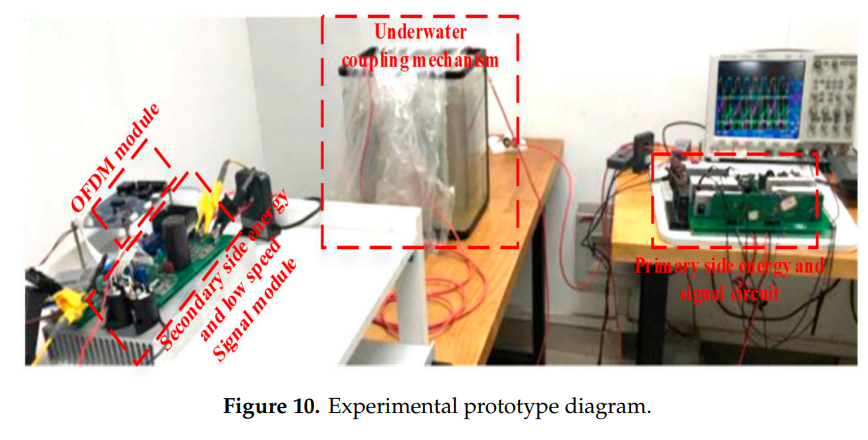
El diagrama del prototipo experimental se muestra en la Figura

 El prototipo incluye conversión de potencia, modulación y demodulación de señal, mecanismo de acoplamiento y composición de carga. La parte de conversión de potencia realiza una inversión de alta frecuencia en la corriente continua y la protección contra sobrecorriente y sobretensión necesaria, realiza la amplificación de amplitud compensando la red, genera un campo magnético alterno en la red resonante y transmite al lado secundario de la energía eléctrica. La sección de modulación y demodulación de señal completa la modulación de la señal portadora, la amplificación de potencia y el cambio de amplitud de la señal portadora se moldean y se restauran a una señal digital para comunicarse con la computadora central. La sección de conversión de potencia del lado secundario proporciona funciones de rectificación y regulación de voltaje para proporcionar la energía de CC requerida para cargar la carga.

La parte de transmisión de la señal de comunicación de apretón de manos del dispositivo experimental adopta una comunicación semidúplex y realiza la modulación y demodulación en modo ASK, la frecuencia portadora de la señal transmitida es de 200 kHz. Para hacer que la frecuencia de trabajo y la frecuencia portadora de la señal del modo de transmisión de potencia estén muy alejadas entre sí, la frecuencia de trabajo de la transmisión de potencia está diseñada para ser una frecuencia de 85 kHz, lo que no solo garantiza la transmisión de potencia sino que tampoco afecta el efecto de comunicación. La transmisión de señal de alta velocidad utiliza un módulo OFDM portador de 2 a 28 MHz para la transmisión de datos de alta velocidad desde el pez robótico hasta la pila de carga.

 dado que la parte de transmisión de potencia opera en el punto de frecuencia de resonancia del sistema, el sistema opera en un estado de resonancia. Al mismo tiempo, el dispositivo experimental se utilizó para probar diferentes cargas. El sistema funciona de manera estable, la potencia de transmisión alcanza los 300 W y la eficiencia es superior al 80 %, lo que satisface la demanda de carga inalámbrica del pez robot de patrullaje submarino.

el método ASK puede demodular muy bien la señal digital. En el modo de transmisión de señal de comunicación de apretón de manos, la pila de carga envía una señal de control al pez robot, la velocidad en baudios alcanza los 41 kbps y la tasa de error de la transmisión de la señal del sistema es inferior a una diezmilésima.

En aplicaciones prácticas, medidas como agregar verificación a la transmisión de señales pueden garantizar una transmisión estable y confiable de las señales del sistema, lo que puede satisfacer las necesidades reales. 

 El portador de datos tiene una banda de frecuencia de 2 a 28 MHz y una banda de frecuencia de 26 MHz, que contiene muchas subportadoras. La transmisión de datos se puede realizar de manera constante y la velocidad de transmisión se mantiene a 10 Mbps o más, lo que satisface la necesidad de transmisión de alta velocidad de datos de patrullaje.


Bibliografia

[1] G. Chen, Y. Sun, J. Huang, B. Zhou, F. Meng, and C. Tang, “Wireless power and data transmission system of submarine cable-inspecting robot fish and its time-sharing multiplexing method,” Electronics (Switzerland), vol. 8, no. 8, Aug. 2019, doi: 10.3390/electronics8080838.
19. Dai, X.; Li, X.; Li, Y.; Hu, A.P. Impedance Matching Range Extension Method for Maximum Power Transfer Tracking in IPT System. IEEE Trans. Power Electron. 2017, 33, 4419–4428. https://ieeexplore.ieee.org/document/7953576/ 
20. Cho, S.Y.; Lee, I.O.; Moon, S.; Moon, G.W.; Kim, B.C.; Kim, K.Y. Series-series compensated wireless power transfer at two different resonant frequencies. In Proceedings of the Ecce Asia Downunder, Melbourne, Australia, 3–6 June 2013; pp. 1052–1058.

lunes, 17 de junio de 2024

Revision: Modeling of Capacitive Resonant Wireless Power and Data Transfer to Deep Biomedical Implants

    El resto de este documento está organizado de la siguiente manera. La Sección II analiza el diagrama funcional del sistema propuesto, los resultados analíticos y de simulación, y el modelado del método de elementos finitos. En la Sección III, se presenta el análisis experimental de la energía, la transferencia de datos utilizando enfoques CC, RCC y RCCI, y la transmisión de datos a través de IoT al servidor en la nube. La sección IV proporciona la conclusión.

Aportes  

Invesgitcacion de capacitancia de placa intermedia adicional entre el transmisor (Tx) y el receptor (Rx)
 El método de acoplamiento capacitivo resonante (RCC), Se Aclara el campo eléctrico creado entre las placas es fuerte bajo la resonancia, lo que aumenta la PTE del sistema.
pruebas con la capacitancia de placa intermedia (RCCI) para mejorar aún más la PTE.
determinacion de la distribución del campo eléctrico, la variación de temperatura y el SAR del tejido de la cabeza.
Investigaciones en  diferentes distancias de acoplamiento entre las placas.
(ASK) a una velocidad de 50 kb/s para sistemas CC, RCC y RCCI.
el sistema propuesto se integra con las tecnologías emergentes de Internet de las cosas (IoT).
. El PTE aumenta a medida que aumenta el condensador de acoplamiento equivalente; sin embargo, en la práctica en tiempo real, el valor máximo del condensador de acoplamiento será inferior a 0,3 p
RCCI muestra una tasa de absorción ligeramente alta en comparación con el CC y el RCC debido a la alta tasa de transferencia de campo eléctrico

Materiales utilizados 

amplificador de potencia de clase E

el circuito resonante proporciona una compensación LC .

 banco virtual de National Instruments (NI-8014)

Las placas están recubiertas con gel de silicona MED-2000 con un espesor de 1 mm para biocompatibilidad y un recubrimiento de parileno C de 2 μm para una superficie uniforme.

las medidas de salida se toman utilizando DSO de dos canales Keysight.

 transistor (BC547)

ESP-12E Development KG164

Retrazo de envio de datos un retraso de 20 a 25 ms

Teoría  

Mension de transferencia de potencia ultrasónica, el método termoiónico, el acoplamiento resonante inductivo (IRC) y el acoplamiento capacitivo. 
Capacitancia equivalente

Topología  

  
Fig. 1. Diagrama de bloques funcional del sistema RCC con transferencia de datos

La unidad contsta capacitancia del receptor, un circuito resonante, un rectificador de clase E, una batería, un sensor de presión y una unidad de modulación

 La unidad del lado del receptor de datos está conectada con las placas Tx, que consta de un filtro de paso bajo, un amplificador operacional y una unidad de demodulación. Los datos recibidos se transmitirán a la nube a través de IoT para comprobar frecuentemente el estado del paciente y del sensor.
 estándares IEEE.
Fig. 17. Configuración de medición del sistema CC con tejido de cerdo. [1]

El circuito de transferencia de datos de enlace ascendente requiere un circuito simple con bajo consumo de energía  utilizando un transistor (BC547) para las operaciones de “ON” y “OFF” del interruptor en función de los datos del mensaje.

En el lado receptor, la unidad de demodulación consta de un detector de envolvente que crea una envolvente para la señal modulada obtenida de las placas capacitivas, y el comparador OP-AMP (IC741) convierte la envolvente en señal de datos comparándola con la señal de referencia
Fig. 19. Circuito de transferencia de datos de enlace ascendente y configuración experimental [1]
Durante la medición de la transferencia de datos, la fuente de entrada al amplificador de potencia de clase E se apaga y el voltaje de salida se mide en las placas Tx
el sistema propuesto es más adecuado para interconectar el módulo IoT fuera del tejido y transferir los datos recibidos desde las placas capacitivas a un servidor en la nube ThingSpeak.. 


Parámetros 

Caso 1 (Sistema CC) 
ambas placas a distancia de 25 mm del Tx y RX 0.9V
20 mm, los voltajes de salida aumentan a 1,1 V
 PTE de 24,2% para CC 

5 V 

Caso 2 (Sistema RCC): 
PTE de 34,14%  para RCC
 1,54 V
a 1,79 V
A 17 mm, la potencia Rx consta del componente de frecuencia operativa f0 (6,78 MHz) y el componente de baja frecuencia fl (6,56 MHz), y a 14 mm, los componentes inferiores de frecuencia dividida ( fl) se reducen ligeramente a 6,48 MHz

3) Caso 3 (Sistema RCCI):
25mm 1.81 V
20 mm 2,1 V

PTE de  42,21%   para  RCCi
frecuencia de resonancia diseñada de 6,78 MHz con una tasa de transferencia de potencia máxima. 
de dos pares de capacitancia separados por una distancia de 15 a 30 mm .

la frecuencia del voltaje recibido se divide en 6,59 y 6,78 MHz a una distancia de 17 mm y 6,29 y 6,78 MHz a una distancia de 14 mm


Con CC Para la capacitancia equivalente óptima de 0,3 pF a 6,78 MHz, el PTE máximo obtenido es 24,2%
Con e RCC La eficiencia máxima para el valor del capacitor de acoplamiento de 0.3 pF es 34.14%
8. La eficiencia máxima para el valor del capacitor de acoplamiento de 0,3 pF es 42,21.
 El voltaje máximo de la fuente se establece en 5 V
 resistencia de carga de 50 ohmios 


Aplicaciones mencionadas 

 sensores neuronales implantables, a implantes cerebrales

marcapasos, bombas cardíacas, robots de cápsulas y sensores cerebrales

 carga de vehículos, eléctricos y la detección de fallas en líneas de transmisión 

implantes profundos como el sensor de presión intracraneal (PIC) y los implantes cerebrales distribuidos

IOT

Bibliografía 

R. Narayanamoorthi, “Modeling of Capacitive Resonant Wireless Power and Data Transfer to Deep Biomedical Implants,” IEEE Trans Compon Packaging Manuf Technol, vol. 9, no. 7, pp. 1253–1263, Jul. 2019, doi: 10.1109/TCPMT.2019.2922046.